 MAX
 Телеграм
Что видит навигация наземного робота, когда система локализации сбивается
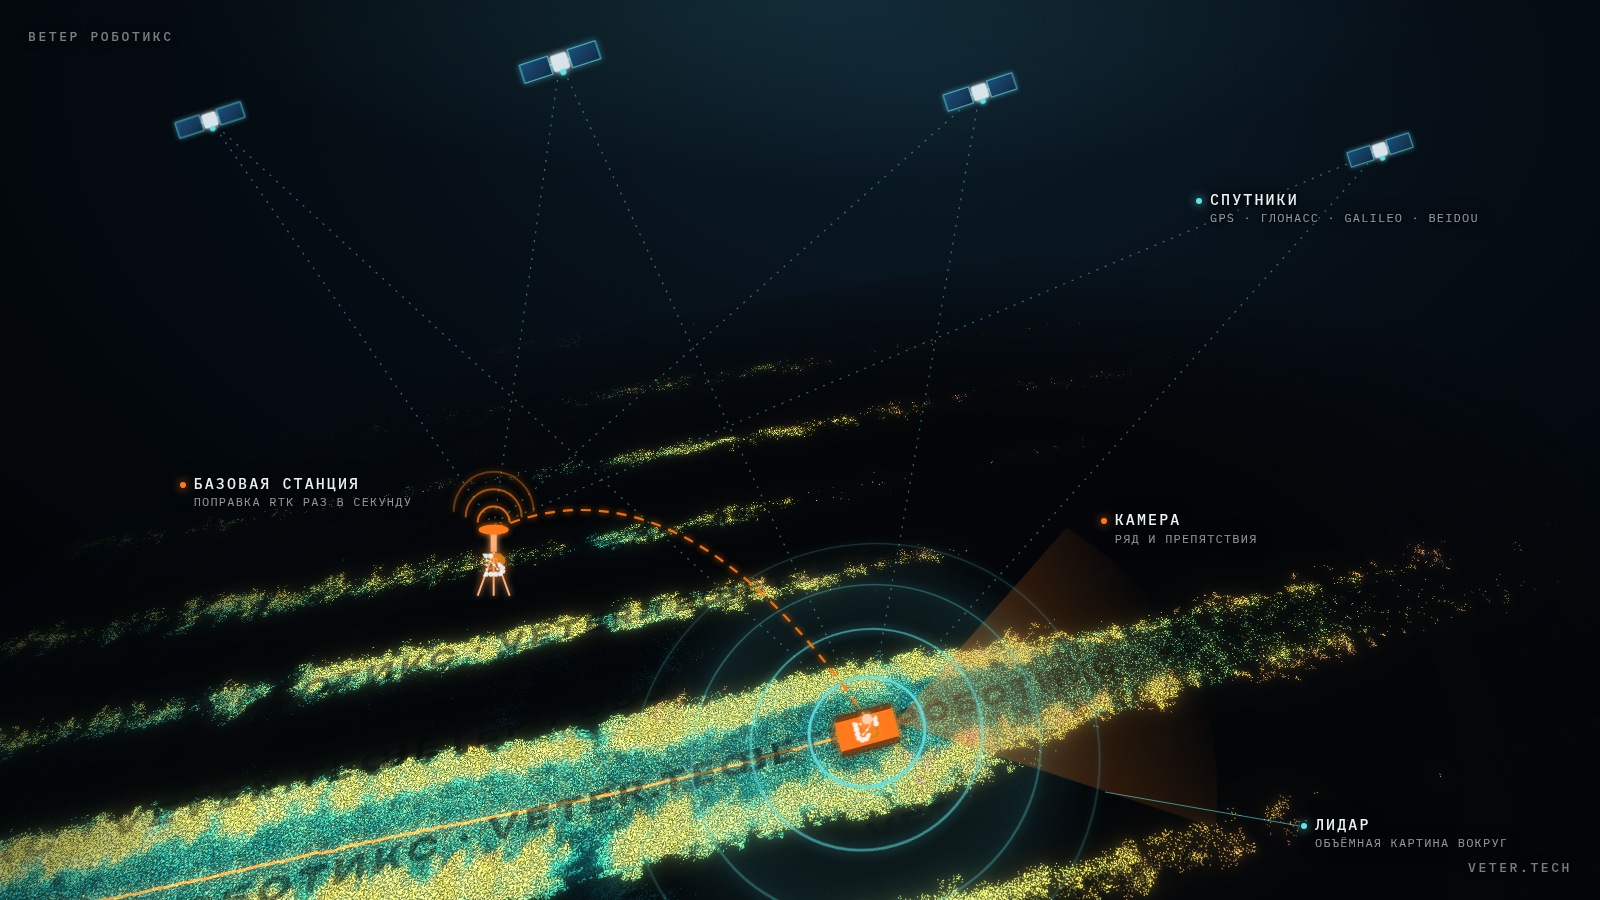
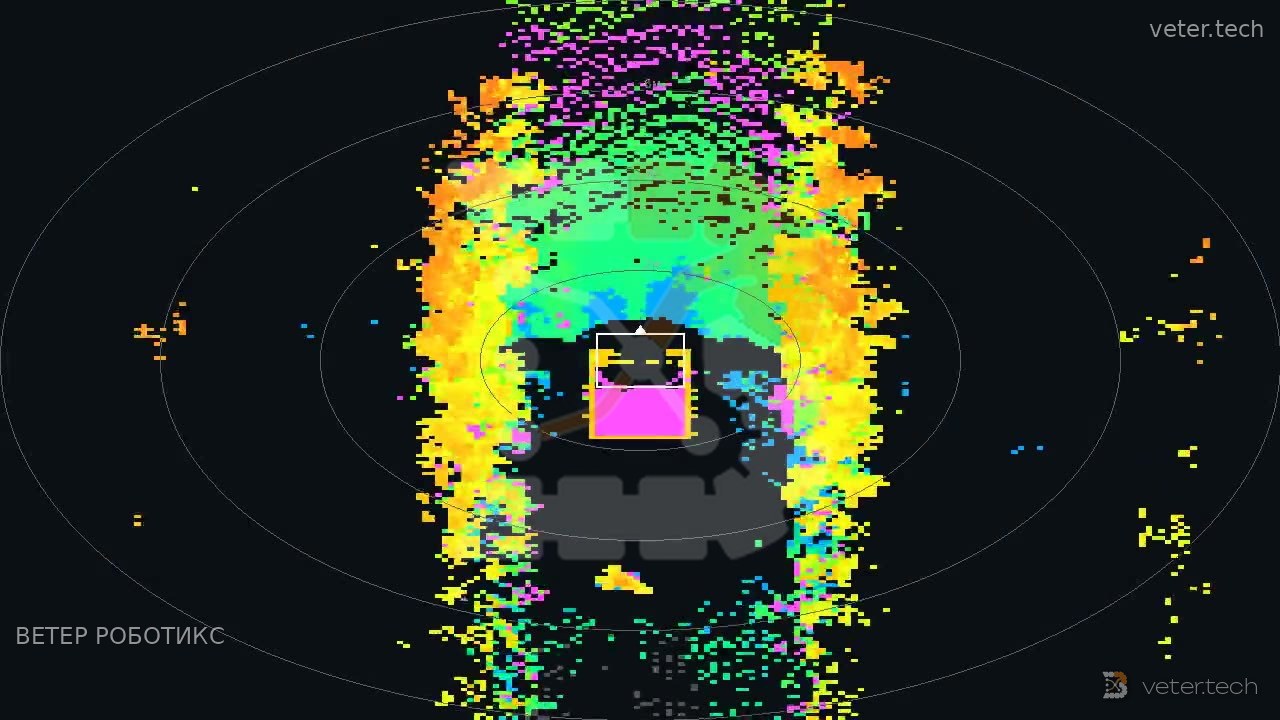
Опыт, сын ошибок трудных Робот идёт по саду медленнее шага человека, а его навигация вдруг сообщает, что он несётся со скоростью 180 км/ч. Так вела себя бортовая система локализации DLIO на ВЕТЕР ТЕГУ. Система локализации рассчитывает положение машины по данным датчиков. DLIO работает как внутренний навигатор без спутников: лидар сканирует окружение лазером, датчик движения чувствует повороты и толчки, а программа сравнивает каждый новый снимок с предыдущим и вычисляет, на сколько робот сместился. Если сравнение хоть раз даёт неверный результат, ошибка тянется дальше. FAST-LIO2 решает ту же задачу тем же набором датчиков. Что видела машина. На полевых записях при живой работе DLIO через несколько минут езды скорость по её выходу за один шаг подскакивала с медленного хода до заметно более быстрого, а потом за считанные секунды разгонялась до 180 км/ч. Положение уезжало вслед за этой выдуманной скоростью, и маршрут на бумаге раздувался в десятки километров. Как стало понятно, где причина. Инженеры Ветер Роботикс проиграли на железе борта ту же запись полевого дня через другую систему, FAST-LIO2. Маршрут по спутниковому замеру RTK - 332,4 м. FAST-LIO2 разошлась с ним всего на несколько процентов, а DLIO насчитала 20 653 м. Данные на входе одни и те же, результат разный. Значит, причину нужно искать в самом расчёте положения. Оговорка: это замер по записи. Машиной FAST-LIO2 не управляла. Эти испытания проходили ещё в мае. DLIO - лишь один из контуров локализации роботов Ветер Роботикс, и разбор касается только его. В Ветер Роботикс системы постоянно совершенствуют, а каждое обновление сначала прогоняют на тестовых стендах.