Опыт, сын ошибок трудных
Робот идёт по саду медленнее шага человека, а его навигация вдруг сообщает, что он несётся со скоростью 180 км/ч. Так вела себя бортовая система локализации DLIO на ВЕТЕР ТЕГУ. Система локализации рассчитывает положение машины по данным датчиков. DLIO работает как внутренний навигатор без спутников: лидар сканирует окружение лазером, датчик движения чувствует повороты и толчки, а программа сравнивает каждый новый снимок с предыдущим и вычисляет, на сколько робот сместился. Если сравнение хоть раз даёт неверный результат, ошибка тянется дальше. FAST-LIO2 решает ту же задачу тем же набором датчиков.
Что видела машина. На полевых записях при живой работе DLIO через несколько минут езды скорость по её выходу за один шаг подскакивала с медленного хода до заметно более быстрого, а потом за считанные секунды разгонялась до 180 км/ч. Положение уезжало вслед за этой выдуманной скоростью, и маршрут на бумаге раздувался в десятки километров.
Как стало понятно, где причина. Инженеры Ветер Роботикс проиграли на железе борта ту же запись полевого дня через другую систему, FAST-LIO2. Маршрут по спутниковому замеру RTK - 332,4 м. FAST-LIO2 разошлась с ним всего на несколько процентов, а DLIO насчитала 20 653 м. Данные на входе одни и те же, результат разный. Значит, причину нужно искать в самом расчёте положения.
Оговорка: это замер по записи. Машиной FAST-LIO2 не управляла.
Эти испытания проходили ещё в мае. DLIO - лишь один из контуров локализации роботов Ветер Роботикс, и разбор касается только его. В Ветер Роботикс системы постоянно совершенствуют, а каждое обновление сначала прогоняют на тестовых стендах.
Казалось бы, главные враги наземного робота - лестницы, грязь и севшая батарея. На деле инспекционную машину на промышленном объекте чаще всего останавливает обычная закрытая дверь. Об этом и о других событиях недели - в обзоре отрасли наземных роботов.
The Robot Report сообщает: компания ANYbotics вместе с dormakaba и LEGIC научила четвероногого робота ANYmal проходить через двери, которые открываются только по электронному пропуску. Такие двери стоят на электростанциях, в химических цехах и на шахтах - туда без бейджа не войти. Теперь робот получает допуск как сотрудник: дверь открывается для него по тем же правилам и с той же записью в журнале, перестраивать здание не нужно. Решение проверили на действующем объекте, и теперь его можно добавить к любой машине ANYmal из уже работающих. Смысл простой: обход оборудования имеет цену, только если машина добралась до каждого узла, а закрытая дверь была последним препятствием на этом пути.
Вторая новость - из лабораторий. Tech Xplore Robotics пишет, что инженеры UCLA и Мичиганского университета собрали опытного робота-лягушку на упругих стержнях, которые гнутся и скручиваются. На шести разных типах местности такая конструкция оказалась быстрее традиционных жёстких ног. До хозяйства это пока далеко - речь об исследовании движения. Но направление любопытное: мягкость вместо жёсткости может пригодиться там, где жёсткие ноги буксуют, например на рыхлой и неровной земле.
Третья тема недели - надёжность. The Robot Report анонсирует дискуссию инженеров WiBotic, Burro и Nextpower на отраслевой конференции: они разберут, почему уличные роботы выходят из строя. Причины знакомы любому, кто держит технику: перепады температур, вода, забитые пылью разъёмы, вибрация. Машина, которая отлично ездит по лаборатории, на улице ломается совсем по-другому.
И четвёртое - инструменты для разработчиков. На форуме ROS Discourse, где общаются создатели роботов, представлен Mission Canvas: программа, в которой отдельные навыки машины собираются в связный маршрут - куда ехать, что там делать и куда двигаться дальше. Это инструмент для тех, кто настраивает роботов, владельцу машины он напрямую не нужен, но именно из таких инструментов складывается то, что робот однажды сделает сам.
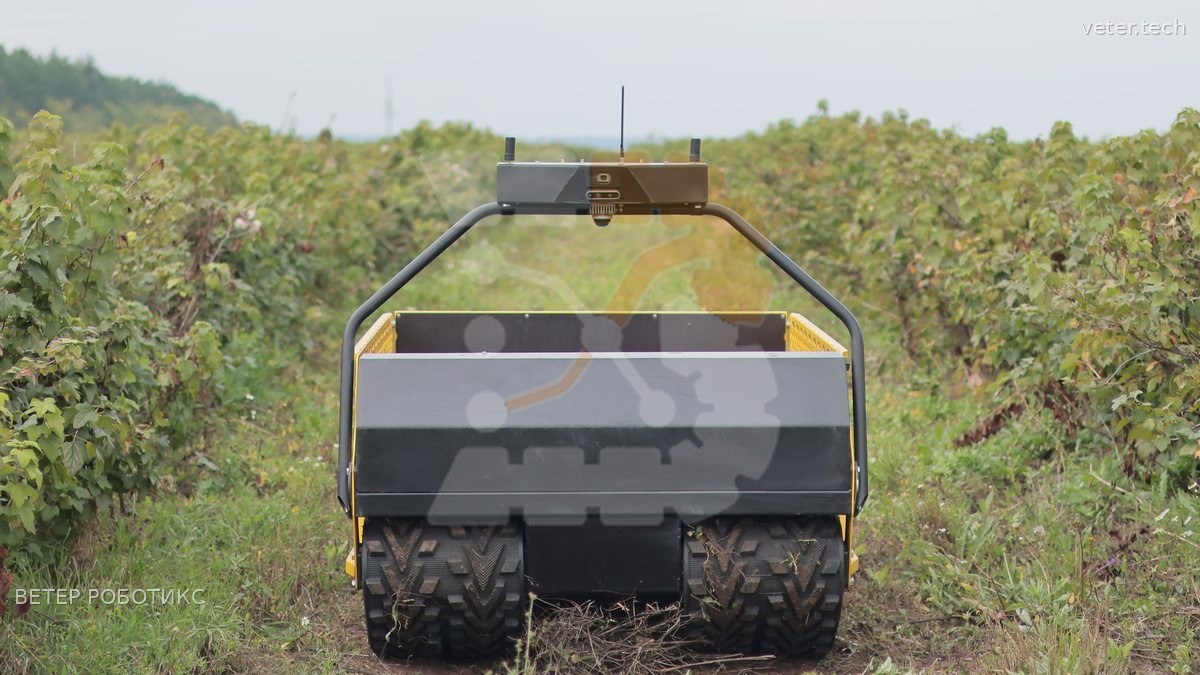
Где здесь Ветер Роботикс? Гусеничная платформа ВЕТЕР ТЕГУ возит урожай малины по рядам ягодного хозяйства - та же перевозка по известному маршруту, что и у зарубежных полевых машин. А гусеничная платформа ВЕТЕР СЦИНК со снегоуборочным навесным работает как робот снегоуборщик: убирает снег на проездах и дорожках.
Казалось бы, чем быстрее едет машина, тем больше энергии она тратит на километр пути. Замер на гусеничной платформе ВЕТЕР ТЕГУ показал, что это почти так, но разница меньше, чем ждёшь: на ровном ходу от 1,4 до 3,3 км/ч расход на километр растёт со скоростью примерно на 10 %, а быстрее 4 км/ч данных в замере нет - замер впереди. Зато разворот в конце грядки обходится примерно вчетверо дороже прямого хода.
На гусеничном шасси стоит бортовой самописец - прибор, который сам записывает ток и скорость во время работы. Он записал 4 дня работы наземного робота в саду: около 3,6 часа хода, без груза, на небольших уклонах сада до 5 градусов. В замер вошёл только ток моторов. Бортовая электроника в него не входит, при этом она работает всегда, даже на стоянке, и по расчёту берёт около 39 Вт - примерно как небольшая лампочка. То есть реальный расход батареи чуть больше цифр ниже - на эту самую лампочку.
Основная работа шла на прямом ходу около 2,3 км/ч - это медленнее обычного шага человека. Здесь стоит различать две вещи: мощность - это сколько энергии моторы тянут прямо сейчас, а расход - сколько уйдёт на километр пути. На прямом ходу около 2,3 км/ч расход - 1,9 А·ч на километр. На ровном установившемся ходу расход на километр растёт со скоростью: 1,8 А·ч на километр при 1,4 км/ч и 2,0 А·ч на километр при 3,3 км/ч - разница примерно 10 %. Быстрее 4 км/ч в замере данных почти нет, так что там выводов пока нет - замер впереди.
Что это значит для хозяйства: скорость робота определяет, как быстро садится батарея по времени, а на километр грядки расход меняется мало. Проехать тот же ряд на 3,3 км/ч вместо 1,4 км/ч - значит потратить на километр примерно на 10 % больше, но за заметно меньшее время.
А вот разворот - другое дело. Машина разворачивается медленно, на ходу около 1,6 км/ч, но моторы при этом тянут заметно больше, чем на прямом ходу. Если пересчитать разворот на километр такого движения, выйдет 7,8 А·ч на километр при ходе около 1,6 км/ч - примерно вчетверо больше, чем километр прямого хода. Вывод, который инженеры Ветер Роботикс дают владельцам садов, простой: чем длиннее грядки и чем меньше разворотов на маршруте, тем дальше машина уедет на одном заряде.
Приятная деталь напоследок: когда машина стоит, ток моторов равен нулю и мощность по замеру - 0 Вт, работает только электроника с её 39 Вт по расчёту. Пауза в работе почти ничего не стоит. И за все 4 дня моторы не нагрелись выше 41 градуса - это теплее человеческой руки, но далеко до перегрева.
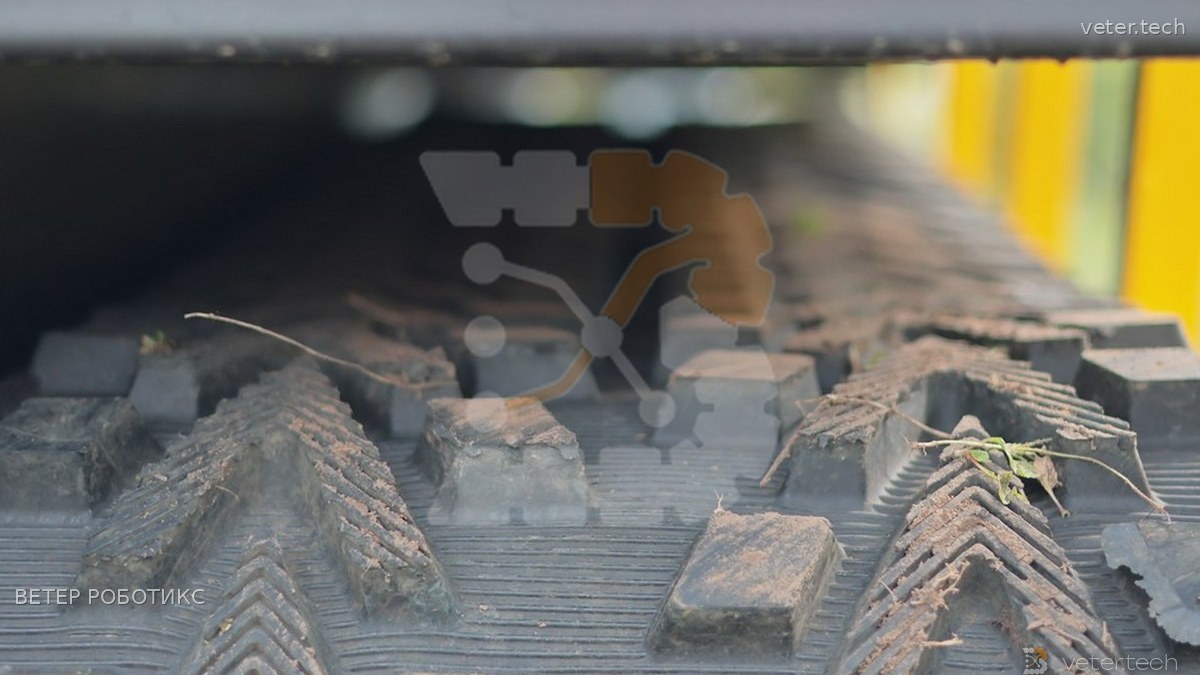
Колесо опирается на землю маленьким пятном, гусеница - всей своей длиной. Разница такая же, как между каблуком и лыжами: на лыжах человек идёт по снегу, на каблуках проваливается. У машины суть та же - вес тот же, а давление на грунт совсем другое.
Зачем это нужно. Чем сильнее машина давит на почву, тем сильнее она её уплотняет и тем глубже оставляет колею. Уплотнённая почва хуже впитывает воду и хуже пропускает воздух к корням. Именно ради этого в ГОСТ 26955-86 есть нормы: для сельскохозяйственной техники максимально допустимое давление - от 80 кПа весной на влажной земле до 210 кПа летом на сухой. Для понимания масштаба: человек весом 75 кг, стоя в обуви, давит примерно на 15 кПа, а при ходьбе, когда опора на одну ногу, - примерно на 30 кПа. То есть даже самая строгая норма для техники в разы выше того, с чем ходит по земле человек.
Гусеницы у наших машин шириной 400 мм, и две такие гусеницы дают площадь опоры 1,64 м² - это заметно больше, чем опора стоящего человека. Давление на грунт получается 3,5 кПа - это в разы слабее допустимой нормы для сельхозтехники и слабее, чем человек стоит в ботинках. А чем меньше давление машины на почву, тем меньше она её уплотняет и тем мельче оставляет колею.
Второе, что дают гусеницы, - проходимость. На гусеничном ходу робот проходит по снегу и грязи, где колёсная машина буксует или вязнет. Гусеничная платформа может развернуться на месте: ей не нужен радиус для разворота, она крутится вокруг себя, как человек на месте. Подъём по сухому грунту - до 30 градусов: такой склон пешком поднимаешься с усилием, и машина его берёт.
Третье - устойчивость. Опора на всю длину гусеницы держит машину ровно на неровной земле, снежной колее и рыхлом грунте. Для наземного робота, который работает без водителя, это важно: он должен ехать по заданному маршруту одинаково уверенно утром по свежему снегу и днём по раскисшей дорожке.
Как это устроено у нас. Мы сами проектируем раму, гусеницы и приводы. Габариты и тяговое усилие - запас силы, чтобы машина тянула тяжёлое рабочее оборудование и не застревала, - рассчитываем под реальные задачи.
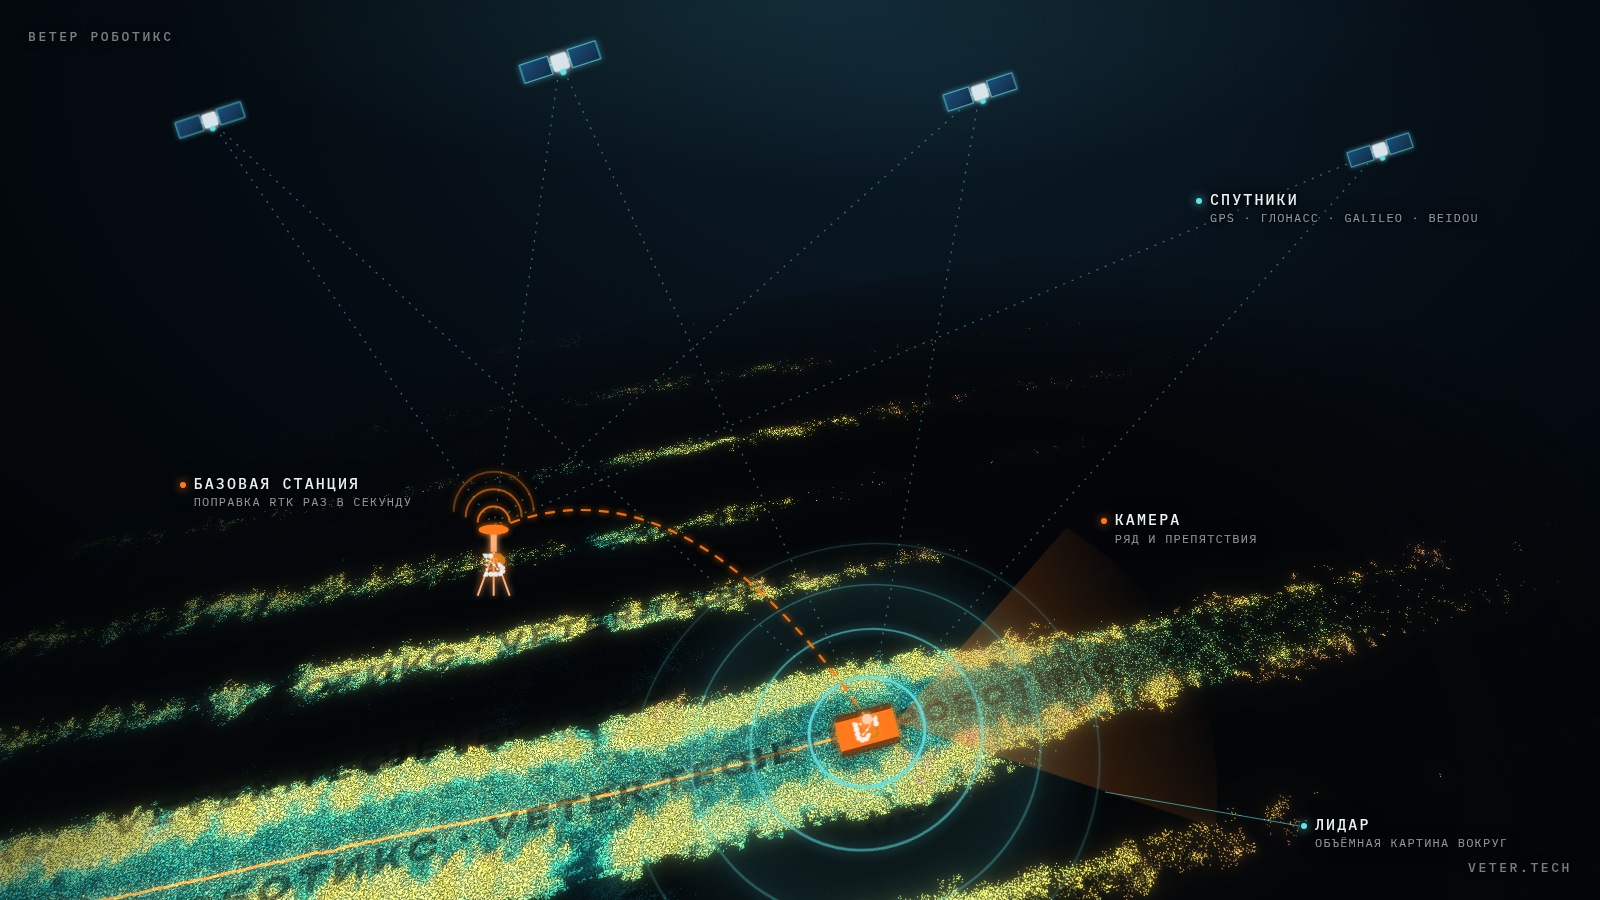
Навигатор в телефоне ошибается на несколько метров. На дороге этого хватает: улица широкая, а поворот подскажет голос. Роботу в саду так нельзя. Междурядье у ягодных кустов - около трёх с половиной метров, и ошибка в пару метров означает гусеницу на кусте. Поэтому наш робот определяет своё место сразу тремя способами: по спутникам, лидаром и камерой.
Как работает GPS. Каждый навигационный спутник постоянно передаёт время по своим очень точным часам. Приёмник на земле ловит сигнал и по задержке понимает, как далеко до спутника. Зная расстояния до нескольких спутников, он находит свою точку. Примерно так можно понять, где стоишь, если слышишь, с каким опозданием доходит звон трёх разных колоколен. Сейчас на орбите работают несколько систем спутниковой навигации - GPS, ГЛОНАСС, Galileo, BeiDou, - и приёмник нашего робота видит одновременно около сорока спутников.
Откуда берутся метры ошибки. Сигнал идёт к земле через атмосферу и в её верхних слоях запаздывает то сильнее, то слабее - смотря по погоде и времени суток. Часы в самом приёмнике тоже неидеальны. Каждая мелочь добавляет к расстоянию сантиметры, а вместе они складываются в метры.
Как RTK убирает ошибку. Неподалёку стоит неподвижная базовая станция, её место заранее измерено очень точно. Она смотрит на те же спутники сквозь ту же атмосферу и ошибается почти так же, как робот. Разница между тем, что станция насчитала, и тем, где она стоит на самом деле, и есть поправка. Каждую секунду станция отправляет поправку через мобильный интернет, робот вычитает её из своего расчёта и знает место с точностью в пару сантиметров. Этот способ называется RTK.
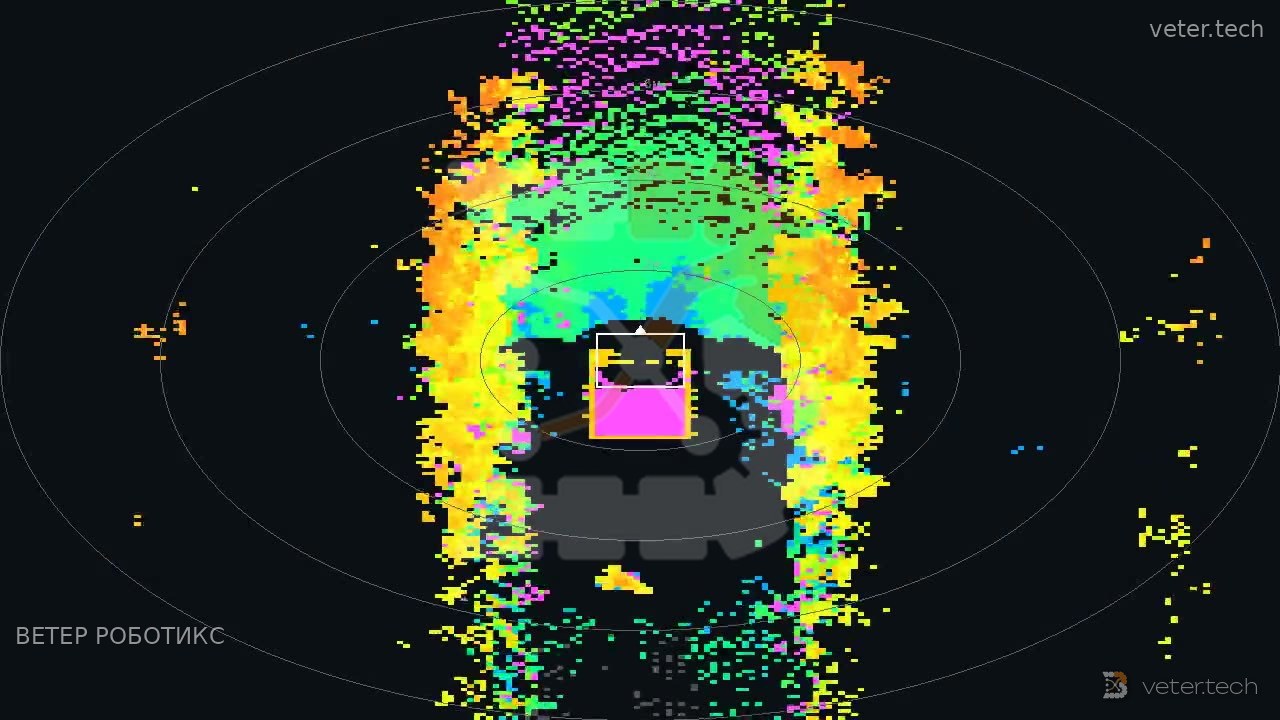
Зачем роботу лидар и камера. Спутник говорит, где робот на карте, но не видит, что вокруг. Под кронами и у стен зданий сигнал слабеет или отражается, а куст за лето может разрастись в проход. Лидар - это лазерный дальномер: много раз в секунду он обводит всё вокруг и строит объёмную картину, где ряд, где столб, где человек. Камера добавляет то, чего лидар не различает. Вместе они держат робота посередине междурядья и останавливают его перед препятствием, а спутники следят, чтобы он шёл своим маршрутом и в конце ряда развернулся в нужный следующий.
Такая спутниковая точность давно работает и на полях. Агронавигаторы и автопилоты тракторов ведут технику ровными параллельными проходами, без огрехов и перекрытий, на этом держится точное земледелие. Разница в том, что трактору всё равно нужен человек в кабине.
Что делаем мы. Машины Ветер Роботикс ездят по спутниковой навигации с поправками RTK, а лидар и камера ведут их по ряду и следят за препятствиями. Так наш робот сам отрабатывает маршрут на ягодной плантации: проходит ряд длиной около пятисот метров, разворачивается и заходит в следующий. На картинке - настоящее облако точек, снятое лидаром нашего робота в ягодных рядах, и схема того, как работают вместе спутники, базовая станция, лидар и камера.
Наземные роботы перешли из опытных площадок в ежедневную работу. Ниже пять сфер, где гусеничные и колёсные машины уже выполняют задачи вместо человека, с местами и цифрами 2026 года.
Доставка по тротуарам. В Лидсе и Шеффилде шестиколёсные роботы развозят еду по заказам из приложения. Оператор сервиса заявляет около 3 000 машин более чем в 270 населённых пунктах; типичная доставка занимает до 30 минут на расстоянии до трёх километров. В 2026 году сервис расширяется на другие европейские рынки.
Полевые работы. В Калифорнии в феврале показали две машины для поля. Первая ведёт лазерную прополку: камеры находят сорняк, лазер уничтожает его без гербицидов, заявленная экономия на борьбе с сорняками доходит до 80 %. Вторая представляет собой комплект, который превращает обычный трактор в беспилотный: машина идёт по маршруту сама, оператор может перехватить управление в любой момент. По сути роботизированная платформа берёт на себя работу, которую в небольшом хозяйстве выполняет минитрактор.
Карьеры и шахты. Здесь собран самый большой парк автономных машин. В августе 2026 первая партия полностью электрических автономных карьерных самосвалов ушла в Южную Америку. У другого производителя за первое полугодие 2026 отгружено свыше 1 900 автономных самосвалов, они работают почти на 40 шахтах, на семи флот превышает 100 машин, крупнейший насчитывает 220. Роботы возят породу, толкают отвал, грузят уголь и подают его в дробилку. Накопленный пробег автономных самосвалов одного из производителей превысил 13 млн км, перевезено более 41 млн кубометров горной массы.
Уход за территориями. В сентябре 2026 в Берлине представили профессиональные косилки для парков, кампусов и больших участков. В Великобритании роботизированное кошение применяют подрядчики, муниципалитеты и управляющие компании; отдельная область - солнечные электростанции, где траву убирают между рядами панелей. Машины держат маршрут по спутнику, лидару и камерам с сантиметровой точностью и обходятся без ограничительного провода по периметру. Рабочие площади - от 8 000 до 28 000 квадратных метров. Зимой те же территории закрывает робот-снегоуборщик: гусеничное шасси с навесным оборудованием чистит проезды и дорожки.
Охрана и инспекция. Под Мельбурном четвероногий робот ходит по обходам завода и промышленного парка. Одна машина закрывает две задачи: охрану периметра с распознаванием посторонних и сопровождением камерой, и техническую инспекцию - снимки оборудования делаются в одних и тех же точках, чтобы кадры можно было сравнивать между обходами. Распознавание идёт на борту, поэтому обход продолжается при отказе сети. На Тайване в июне похожие машины показали для патрулирования побережья и островов.
Что повторяется во всех сферах. Задачи сводятся к трём: перевозка груза по известному маршруту, регулярный объезд территории и наблюдение с записью. Работа однообразная, длинная и в условиях, где человеку тяжело или опасно.
Что делаем мы. По четырём из пяти перечисленных направлений у Ветер Роботикс есть собственные наработки. Гусеничная платформа ВЕТЕР ТЕГУ возит урожай малины по рядам ягодного хозяйства - это та же перевозка по известному маршруту, что и в полевых работах за рубежом. Для садов мы учим нейросеть «Смотритель»: она разбирает съёмку с камеры робота и отделяет культуру от сорняка. Гусеничная платформа ВЕТЕР СЦИНК со снегоуборочным навесным убирает снег. Патрульный робот ВЕТЕР АГАМА для охраны периметра находится в разработке; для него мы делаем детектор, который отличает человека от животного и замечает возгорание. Отдельная работа - САРА ОС, наша операционная система для наземных роботов: она управляет приводами, разбирает обстановку и держит связь с планшетом оператора.
Часть приведённых зарубежных чисел взята из заявлений производителей и независимо не проверялась.
Мы готовим продукт, который будет помогать фермерам. «Смотритель» - это компьютерное зрение для нашей роботизированной гусеничной платформы: он разбирает съёмку с камеры робота, идущего по ряду, и отделяет культуру от сорняка.
Сейчас нейросеть различает три вещи: смородину, малину и сорняк. На видео это выглядит как светящиеся области с подписями и таблица долей в кадре.
Систему мы учим на собственных записях. Отрезки для обучения размечает человек, который знает это поле: он смотрит заезды и указывает покадрово, что брать. Искусственный интеллект в сельском хозяйстве начинается с разметки, и её качество решает всё.
Замеры на ряду смородины, заезд 20 августа, 351 кадр: смородина занимает 26 % кадра, сорняк 50 %. В среднем по отрезку культура 30 %, сорняк 47 %. На чистом междурядье культура 1.6 %, сорняк 75.7 % - там, где куста нет, модель его и не находит.
Зачем это фермеру. Робот, который видит разницу между кустом и сорняком, работает точечно: обрабатывает междурядье и не трогает культуру. Это же зрение пригодится и на других наших задачах - расчистке участка роботом и уходе за обочинами, где отличать заросли от посадок нужно ровно так же.
Ограничения. Мы делаем начальные шаги. Разбор идёт по записям на стенде, запуск автономной платформы с этим зрением в поле будет следующим шагом. На кадрах, где культуры мало, модель иногда принимает за малину то, что ею не является: 4 % окон на одном из отрезков. Малина пока размечена по одному заезду, и это её главная слабость. Работа продолжается.
Мы учим нейросеть видеть сад глазами агронома. Проект получил имя «Смотритель». На записях с камер роботов алгоритм уверенно узнаёт смородину, отличая её от малины, винограда и других кустов.
Дальше нейросеть «Смотритель» научится замечать в ряду сорняки, находить спелые и зелёные ягоды, определять болезни по листу и выявлять слабые кусты. Робот с таким зрением оценивает состояние сада и подсказывает фермеру, какому участку уделить внимание.
Система предназначена для российских хозяйств, выращивающих ягодные культуры: смородину, малину, голубику и крыжовник. Обучение идёт на полевых записях роботов и открытых данных. С каждым сезоном алгоритм работает точнее.
Цель проекта - создать надёжного цифрового помощника для каждого фермера.
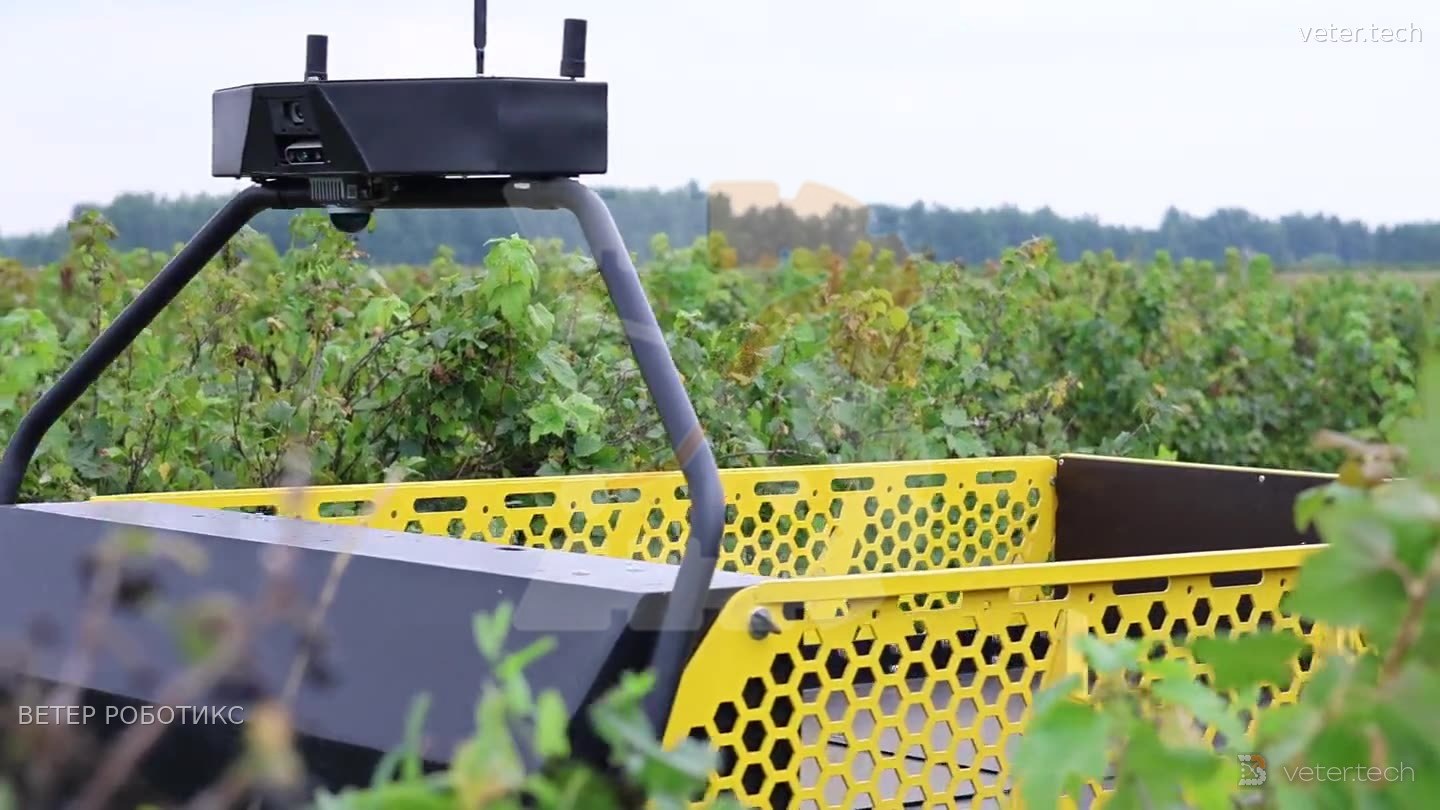
Автономный гусеничный робот ВЕТЕР ТЕГУ от компании «Ветер Роботикс» перевозит свежесобранную малину. Машина ездит по саду сама благодаря искусственному интеллекту: лидар помогает ориентироваться по кустам, спутниковый сигнал не нужен. Тяжёлые ящики едут в кузове. Плавный ход сохраняет хрупкую ягоду, а почву робот бережёт.
САРА ОС - наша собственная операционная система для наземных роботов. Она управляет приводами, анализирует обстановку, отвечает за автономность и связь с планшетом оператора.
Интерактивная карта участка, постановка задач прямо на карте, контроль маршрута и остановок. Мы объединили ручное управление и контроль автономной работы в одном интерфейсе.
КОНТАКТ
Расскажите, какая у вас задача?
Опишите задачу и условия работы - ответим, подойдёт серийный робот или нужна доработка.


 Телеграм
 MAX