Что видит навигация наземного робота, когда система локализации сбивается
Опыт, сын ошибок трудных
Робот идёт по саду медленнее шага человека, а его навигация вдруг сообщает, что он несётся со скоростью 180 км/ч. Так вела себя бортовая система локализации DLIO на ВЕТЕР ТЕГУ. Система локализации рассчитывает положение машины по данным датчиков. DLIO работает как внутренний навигатор без спутников: лидар сканирует окружение лазером, датчик движения чувствует повороты и толчки, а программа сравнивает каждый новый снимок с предыдущим и вычисляет, на сколько робот сместился. Если сравнение хоть раз даёт неверный результат, ошибка тянется дальше. FAST-LIO2 решает ту же задачу тем же набором датчиков.
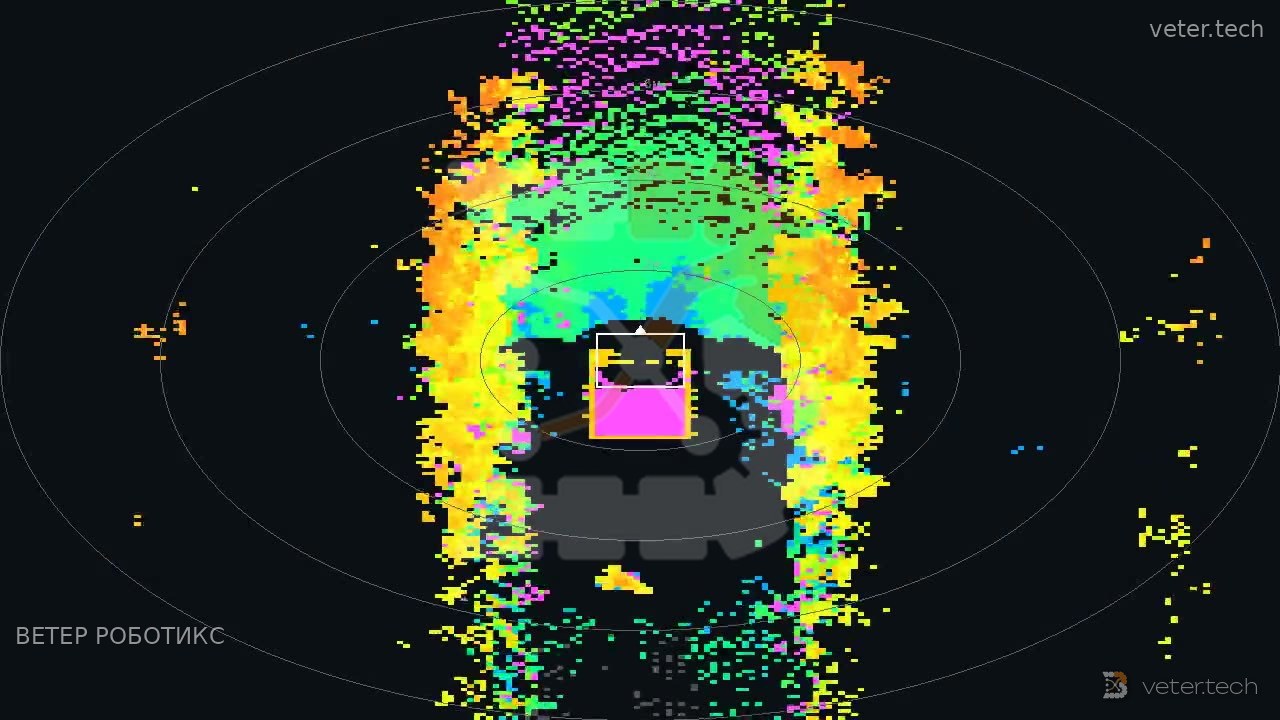
Что видела машина. На полевых записях при живой работе DLIO через несколько минут езды скорость по её выходу за один шаг подскакивала с медленного хода до заметно более быстрого, а потом за считанные секунды разгонялась до 180 км/ч. Положение уезжало вслед за этой выдуманной скоростью, и маршрут на бумаге раздувался в десятки километров.
Как стало понятно, где причина. Инженеры Ветер Роботикс проиграли на железе борта ту же запись полевого дня через другую систему, FAST-LIO2. Маршрут по спутниковому замеру RTK - 332,4 м. FAST-LIO2 разошлась с ним всего на несколько процентов, а DLIO насчитала 20 653 м. Данные на входе одни и те же, результат разный. Значит, причину нужно искать в самом расчёте положения.
Оговорка: это замер по записи. Машиной FAST-LIO2 не управляла.
Эти испытания проходили ещё в мае. DLIO - лишь один из контуров локализации роботов Ветер Роботикс, и разбор касается только его. В Ветер Роботикс системы постоянно совершенствуют, а каждое обновление сначала прогоняют на тестовых стендах.
Мы в MAX и Телеграм: разработка и выезды, как есть.
Казалось бы, главные враги наземного робота - лестницы, грязь и севшая батарея. На деле инспекционную машину на промышленном объекте чаще всего останавливает обычная закрытая дверь. Об этом и о других событиях недели - в обзоре отрасли наземных роботов.
The Robot Report сообщает: компания ANYbotics вместе с dormakaba и LEGIC научила четвероногого робота ANYmal проходить через двери, которые открываются только по электронному пропуску. Такие двери стоят на электростанциях, в химических цехах и на шахтах - туда без бейджа не войти. Теперь робот получает допуск как сотрудник: дверь открывается для него по тем же правилам и с той же записью в журнале, перестраивать здание не нужно. Решение проверили на действующем объекте, и теперь его можно добавить к любой машине ANYmal из уже работающих. Смысл простой: обход оборудования имеет цену, только если машина добралась до каждого узла, а закрытая дверь была последним препятствием на этом пути.
Вторая новость - из лабораторий. Tech Xplore Robotics пишет, что инженеры UCLA и Мичиганского университета собрали опытного робота-лягушку на упругих стержнях, которые гнутся и скручиваются. На шести разных типах местности такая конструкция оказалась быстрее традиционных жёстких ног. До хозяйства это пока далеко - речь об исследовании движения. Но направление любопытное: мягкость вместо жёсткости может пригодиться там, где жёсткие ноги буксуют, например на рыхлой и неровной земле.
Третья тема недели - надёжность. The Robot Report анонсирует дискуссию инженеров WiBotic, Burro и Nextpower на отраслевой конференции: они разберут, почему уличные роботы выходят из строя. Причины знакомы любому, кто держит технику: перепады температур, вода, забитые пылью разъёмы, вибрация. Машина, которая отлично ездит по лаборатории, на улице ломается совсем по-другому.
И четвёртое - инструменты для разработчиков. На форуме ROS Discourse, где общаются создатели роботов, представлен Mission Canvas: программа, в которой отдельные навыки машины собираются в связный маршрут - куда ехать, что там делать и куда двигаться дальше. Это инструмент для тех, кто настраивает роботов, владельцу машины он напрямую не нужен, но именно из таких инструментов складывается то, что робот однажды сделает сам.
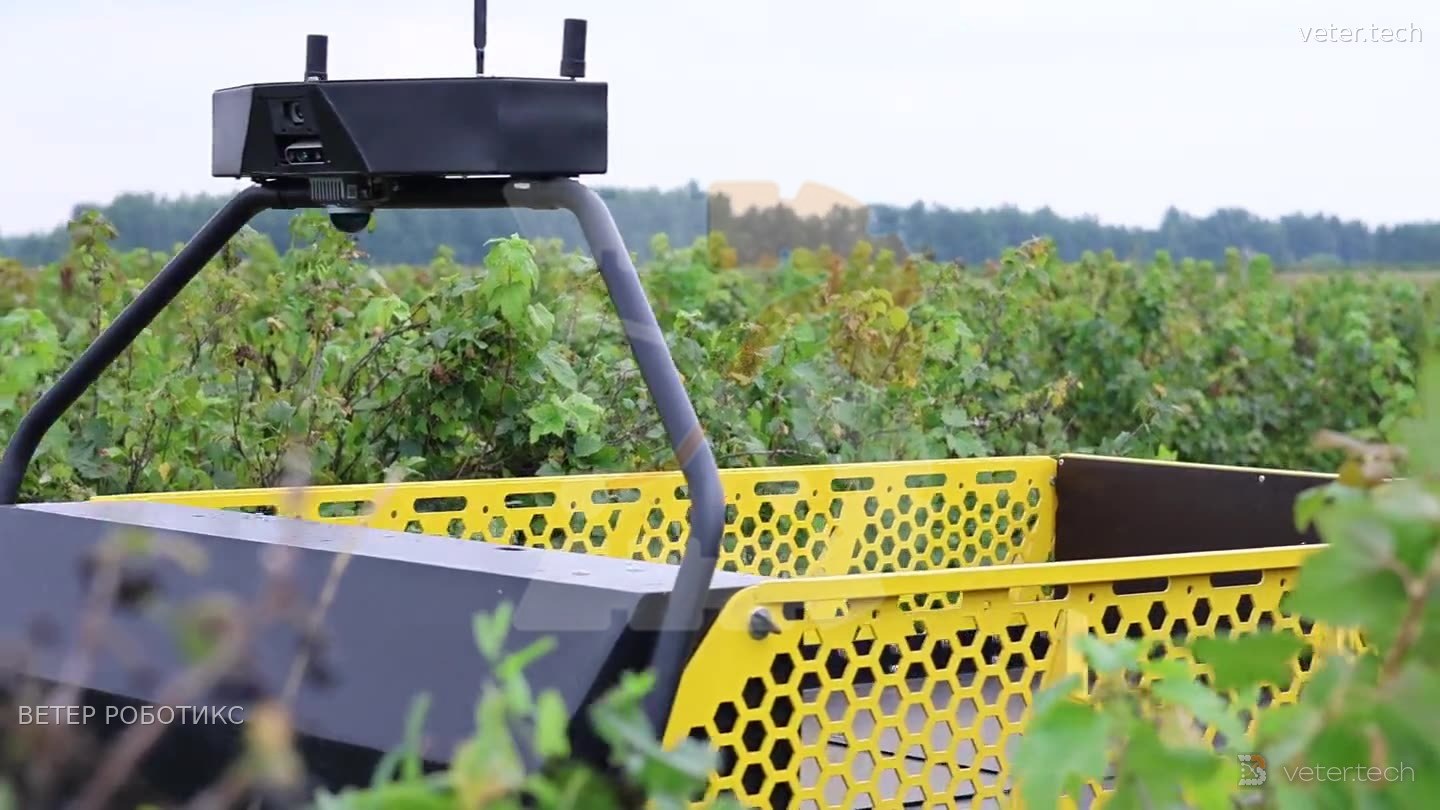
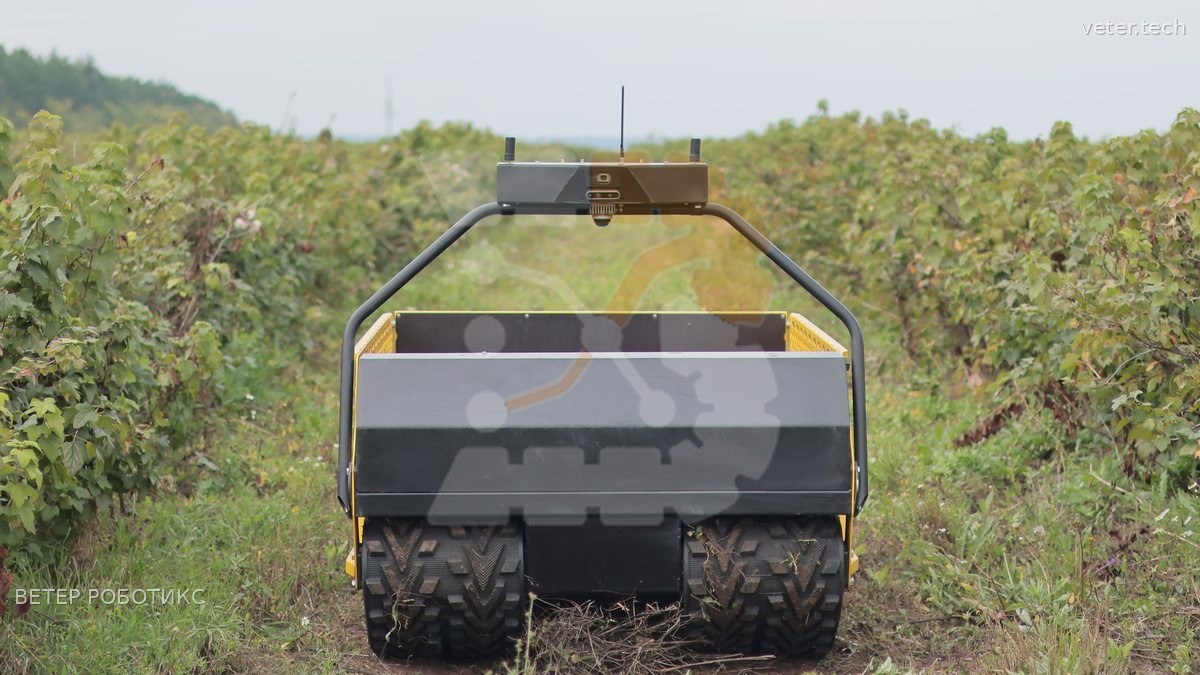
Где здесь Ветер Роботикс? Гусеничная платформа ВЕТЕР ТЕГУ возит урожай малины по рядам ягодного хозяйства - та же перевозка по известному маршруту, что и у зарубежных полевых машин. А гусеничная платформа ВЕТЕР СЦИНК со снегоуборочным навесным работает как робот снегоуборщик: убирает снег на проездах и дорожках.
Казалось бы, чем быстрее едет машина, тем больше энергии она тратит на километр пути. Замер на гусеничной платформе ВЕТЕР ТЕГУ показал, что это почти так, но разница меньше, чем ждёшь: на ровном ходу от 1,4 до 3,3 км/ч расход на километр растёт со скоростью примерно на 10 %, а быстрее 4 км/ч данных в замере нет - замер впереди. Зато разворот в конце грядки обходится примерно вчетверо дороже прямого хода.
На гусеничном шасси стоит бортовой самописец - прибор, который сам записывает ток и скорость во время работы. Он записал 4 дня работы наземного робота в саду: около 3,6 часа хода, без груза, на небольших уклонах сада до 5 градусов. В замер вошёл только ток моторов. Бортовая электроника в него не входит, при этом она работает всегда, даже на стоянке, и по расчёту берёт около 39 Вт - примерно как небольшая лампочка. То есть реальный расход батареи чуть больше цифр ниже - на эту самую лампочку.
Основная работа шла на прямом ходу около 2,3 км/ч - это медленнее обычного шага человека. Здесь стоит различать две вещи: мощность - это сколько энергии моторы тянут прямо сейчас, а расход - сколько уйдёт на километр пути. На прямом ходу около 2,3 км/ч расход - 1,9 А·ч на километр. На ровном установившемся ходу расход на километр растёт со скоростью: 1,8 А·ч на километр при 1,4 км/ч и 2,0 А·ч на километр при 3,3 км/ч - разница примерно 10 %. Быстрее 4 км/ч в замере данных почти нет, так что там выводов пока нет - замер впереди.
Что это значит для хозяйства: скорость робота определяет, как быстро садится батарея по времени, а на километр грядки расход меняется мало. Проехать тот же ряд на 3,3 км/ч вместо 1,4 км/ч - значит потратить на километр примерно на 10 % больше, но за заметно меньшее время.
А вот разворот - другое дело. Машина разворачивается медленно, на ходу около 1,6 км/ч, но моторы при этом тянут заметно больше, чем на прямом ходу. Если пересчитать разворот на километр такого движения, выйдет 7,8 А·ч на километр при ходе около 1,6 км/ч - примерно вчетверо больше, чем километр прямого хода. Вывод, который инженеры Ветер Роботикс дают владельцам садов, простой: чем длиннее грядки и чем меньше разворотов на маршруте, тем дальше машина уедет на одном заряде.
Приятная деталь напоследок: когда машина стоит, ток моторов равен нулю и мощность по замеру - 0 Вт, работает только электроника с её 39 Вт по расчёту. Пауза в работе почти ничего не стоит. И за все 4 дня моторы не нагрелись выше 41 градуса - это теплее человеческой руки, но далеко до перегрева.
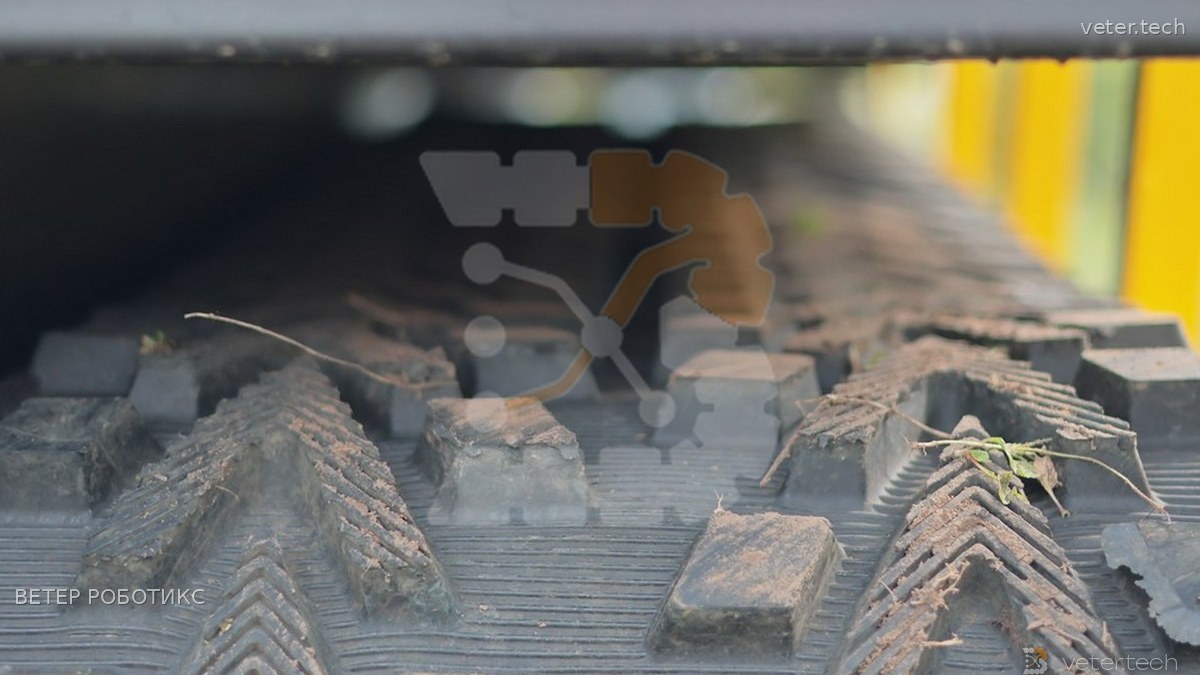
Колесо опирается на землю маленьким пятном, гусеница - всей своей длиной. Разница такая же, как между каблуком и лыжами: на лыжах человек идёт по снегу, на каблуках проваливается. У машины суть та же - вес тот же, а давление на грунт совсем другое.
Зачем это нужно. Чем сильнее машина давит на почву, тем сильнее она её уплотняет и тем глубже оставляет колею. Уплотнённая почва хуже впитывает воду и хуже пропускает воздух к корням. Именно ради этого в ГОСТ 26955-86 есть нормы: для сельскохозяйственной техники максимально допустимое давление - от 80 кПа весной на влажной земле до 210 кПа летом на сухой. Для понимания масштаба: человек весом 75 кг, стоя в обуви, давит примерно на 15 кПа, а при ходьбе, когда опора на одну ногу, - примерно на 30 кПа. То есть даже самая строгая норма для техники в разы выше того, с чем ходит по земле человек.
Гусеницы у наших машин шириной 400 мм, и две такие гусеницы дают площадь опоры 1,64 м² - это заметно больше, чем опора стоящего человека. Давление на грунт получается 3,5 кПа - это в разы слабее допустимой нормы для сельхозтехники и слабее, чем человек стоит в ботинках. А чем меньше давление машины на почву, тем меньше она её уплотняет и тем мельче оставляет колею.
Второе, что дают гусеницы, - проходимость. На гусеничном ходу робот проходит по снегу и грязи, где колёсная машина буксует или вязнет. Гусеничная платформа может развернуться на месте: ей не нужен радиус для разворота, она крутится вокруг себя, как человек на месте. Подъём по сухому грунту - до 30 градусов: такой склон пешком поднимаешься с усилием, и машина его берёт.
Третье - устойчивость. Опора на всю длину гусеницы держит машину ровно на неровной земле, снежной колее и рыхлом грунте. Для наземного робота, который работает без водителя, это важно: он должен ехать по заданному маршруту одинаково уверенно утром по свежему снегу и днём по раскисшей дорожке.
Как это устроено у нас. Мы сами проектируем раму, гусеницы и приводы. Габариты и тяговое усилие - запас силы, чтобы машина тянула тяжёлое рабочее оборудование и не застревала, - рассчитываем под реальные задачи.
 MAX
 Телеграм